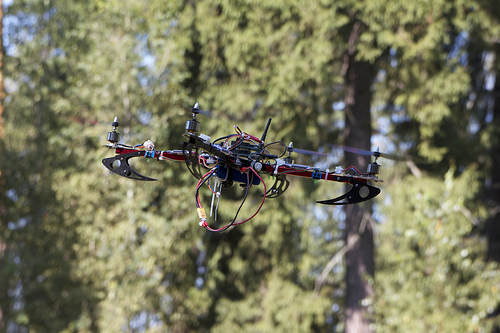
 Большинство проектов, использующих коптеры, опираются на ручное дистанционное управление, полностью автономных систем пока нет. Но для индустриального использования это необходимо; человеческий фактор — причина большинства аварий. Ниже рассказ пойдёт про то, как мы делали свою систему стабилизации с помощью ПИД, позволяющую свести к минимуму участие человека в процессе работы дрона.
 Dmitry Govor3 April 2014

Comments
Show all comments